

91影院在线观看视频破解版下载-91影院在线观看视频2026最新版V8.5.99 安卓版-2265安卓网:与其复制同一套评价段,不如把本页步骤和限制写具体在自然搜索场景下,一篇内容只保留一个主地址,收录不容易拆成好几条。改了正文主题就要同步改标题描述,避免标签还停在旧稿。
如何评价 10 月 1 日发布的华为 Mate 90 系列全系旗舰τ芯片,不同版本如何选择?
91影院在线观看视频
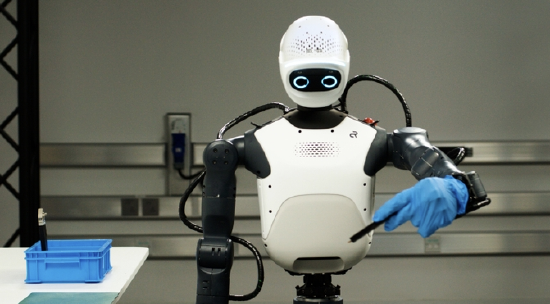
英伟达今日宣布对开源机器人开发平台 NVIDIA Isaac™ 进行重大扩容,新增一款人形机器人参考样机、配套数据集与运行时,同时升级机器人学习框架。
依托这套技术,开发者可获得从数据采集到落地部署的一体化方案,更快将通用机器人推向真实场景。
“通用机器人正飞速发展,机器人领域的‘ChatGPT 时刻’已经近在眼前。” 英伟达创始人兼首席执行官黄仁勋表示,“借助全栈开源机器人平台 NVIDIA Isaac,我们向开发者提供模型、数据、仿真工具与计算系统,把物理 AI 带入全球各大核心产业。”
Agile ONE SN —— 前沿人形机器人参考平台,面向科研
思灵机器人(Agile Robots)发布 Agile ONE SN,这是一套全栈人形机器人参考样机,预装 NVIDIA Isaac GR00T,搭载 NVIDIA Jetson Thor™ 边缘 AI 平台。
机器人研发人员常常面临一大痛点:仿真、训练、部署工具相互割裂,很难把机器人技能从开发环境迁移到实体机器人上。Agile ONE SN 将全部工具与工作流整合在一套平台内,把原本数周的部署准备时间缩短至数日。
Agile ONE SN 参数亮点:
- Agile ONE S 人形本体:身高 1.4 米,体重 40 千克,31 个自由度,单臂最大负载 3 千克
- 一对 WUJI Hand 2 五指灵巧手:每只手 20 自由度、1kHz 力控、触觉感知,实现精细操作
- 板载 NVIDIA Jetson Thor 算力:FP4 算力 2070 TFLOPS,统一内存 128GB,用于机载推理与实时控制
- 多模态感知:头部与腕部相机、激光雷达、惯性测量单元,感知并交互环境
- NVIDIA Isaac GR00T 平台:包含 GR00T 基础大模型、从数据采集到部署的完整工作流、全身协同运动控制
- 安全能力:计划接入机器人端安全协议,对接面向机器人的英伟达全栈安全系统 Halos
“人形机器人的突破口在于规模化实用:一台可自适应的机器,学会多种技能,在为人类设计的各类环境中工作。” 思灵机器人创始人兼 CEO 陈兆芃表示,“今天思灵推出 Agile ONE SN,基于 NVIDIA Isaac GR00T、搭载 Jetson Thor 的全栈开源人形参考样机,给开发者一套现成系统,用来开发、训练、验证人形机器人落地所需能力。”
Agile ONE SN 预计 2027 年初上市,面向前沿人形机器人研发,斯坦福大学、苏黎世联邦理工等顶尖机构已表达合作意向。
英伟达全新技术加速机器人学习:从数据到落地
英伟达这套全新工具链,帮助开发者生成训练数据、规模化机器人学习、搭建仿真环境、部署机器人应用,缩短研发周期。
- SimReady 中央资源库:提供超 2000 个可直接用于仿真的机器人、工业资产;Human 1M 数据集包含丰富人类动作、同步多视角视频、三维手部追踪数据。两者均已上架 Hugging Face;完整 Human 1M 数据集仅对 Cosmos 联盟合作伙伴开放。
- NVIDIA Isaac Lab 3.0 正式上线:开源智能体学习框架,支持从本地工作站到数据中心、多 GPU 并行工作流,依托 Newton、NVIDIA PhysX™ 物理引擎训练、迭代机器人策略。
- NVIDIA Isaac OS:基于 NVIDIA Holoscan 构建的开源运行时框架,打通 AI、传感器、控制单元与机器人硬件,实现从仿真到实体机器人的确定性实时调度。
- 英伟达发布三套面向 DGX Station™ 的开源参考工作流:基于强化学习迭代 GR00T 1.7 模型、在 Isaac Lab 训练灵巧操作技能、微调 NVIDIA Cosmos™ 世界模型并结合 ChatGPT Astra 生成合成数据。
- NVIDIA Halos:基于 NVIDIA IGX Thor™ 的全栈安全平台,助力自动驾驶车辆与机器人从原型走向安全、规模化落地。
Hugging Face 上的 SimReady 资源库资产来自:柯马(Comau)、发那科(FANUC)、ForgeCAD、Franka Robotics、LG 电子、Palatial、Robotiq、Standard Bots、优傲机器人(Universal Robots)、Vertiv。
运行在 DGX Station 上的英伟达开源机器人学习参考工作流,获得 1X、思灵机器人、Humanoid、Maven Robotics、Mentee、MicroAGI、Rhoda、赛睿克(Sereact)、Skild AI 等厂商支持。
多家机器人伙伴将 Halos 集成至安全架构:思灵机器人、Agility、Dexory、FORT Robotics、KION,用于仓储机器人安全方案;西克(SICK)正在评估 Halos,打造工业机器人动态安全能力,突破固定安全区域限制,应对动态变化场景。
研华、NexCOBOT 正在开发基于 NVIDIA IGX 的工业计算平台;Reynolds & Moore、埃森哲、南德 TÜV 正在加速工业物理 AI 安全部署的认证流程。
欧洲机器人厂商依托英伟达开源技术开展研发
ABB 机器人将 NVIDIA Omniverse™ 库接入 RobotStudio HyperReality,在投产前完成机器人系统仿真与虚拟调试,覆盖多行业。库卡集团(KUKA Group)在 Visual Components FactoryLens 中接入 Omniverse 组件,为工厂仿真增加实时渲染。赛睿克(Sereact)依托 Isaac GR00T + Cosmos Transfer 训练、微调面向货物分拣的 Cortex 平台,部署在优傲工业机械臂上。
Humanoid 依托 Jetson Thor、Holoscan Sensor Bridge、Halos、Isaac OS,在工业试点前完成机器人行为开发验证;Hexagon Robotics 开发 AEON 感知能力,包含遥操作视频、定位、建图、物体位姿检测;Bear Robotics 加速 KR1 的感知与模型执行,借助 Kino-2 微调 Isaac GR00T,面向仓储、退货、工业场景。
丰田物料搬运欧洲、SoftServe 使用 Omniverse + NVIDIA Isaac Sim™ 开发自主物料搬运方案,部署周期最高缩短 50%。Idealworks 依托英伟达开源模型与 Jetson,为工厂自主移动机器人开发记忆能力。ADI>亚德诺(ADI)使用 Jetson AGX Orin™、cuVSLAM 库开发自主移动机器人。
Hugging Face 与 Pollen Robotics 基于 Isaac Lab、Isaac Sim、Newton 打造 Microduck,一款小型开源机器人,供开发者与学生训练、修改、分享全新具身行为。Franka Robotics 接入英伟达 NIM™ 微服务 + Isaac Sim,把自然语言指令转化为 Franka FR3 Duo 机械臂动作。Bellboy 依托 Jetson 和 GR00T 驱动机器人 Billie,作为其首款物理 AI 机器人搭档,已部署于万豪、希尔顿、洲际、OYO 旗下酒店。
Flexion 使用 Isaac Lab、Newton 为统一机器人智能模型 Reflect 扩规模训练;Reflect 融合推理与全身运动,跨机型完成复杂操作。舍弗勒(Schaeffler)向 Newton 独家提供执行器技术,配合 Isaac Lab、Isaac Sim,加速人形机器人研发。
NEURA Robotics 使用 Isaac Sim、Isaac Lab 生成合成训练数据,在仿真环境中为多模态基础模型 Neuron AI 训练机器人技能。
麻阳县委书记回应被张雪扔下水
91影院在线观看视频
英伟达今日宣布对开源机器人开发平台 NVIDIA Isaac™ 进行重大扩容,新增一款人形机器人参考样机、配套数据集与运行时,同时升级机器人学习框架。
依托这套技术,开发者可获得从数据采集到落地部署的一体化方案,更快将通用机器人推向真实场景。
“通用机器人正飞速发展,机器人领域的‘ChatGPT 时刻’已经近在眼前。” 英伟达创始人兼首席执行官黄仁勋表示,“借助全栈开源机器人平台 NVIDIA Isaac,我们向开发者提供模型、数据、仿真工具与计算系统,把物理 AI 带入全球各大核心产业。”
Agile ONE SN —— 前沿人形机器人参考平台,面向科研
思灵机器人(Agile Robots)发布 Agile ONE SN,这是一套全栈人形机器人参考样机,预装 NVIDIA Isaac GR00T,搭载 NVIDIA Jetson Thor™ 边缘 AI 平台。
机器人研发人员常常面临一大痛点:仿真、训练、部署工具相互割裂,很难把机器人技能从开发环境迁移到实体机器人上。Agile ONE SN 将全部工具与工作流整合在一套平台内,把原本数周的部署准备时间缩短至数日。
Agile ONE SN 参数亮点:
- Agile ONE S 人形本体:身高 1.4 米,体重 40 千克,31 个自由度,单臂最大负载 3 千克
- 一对 WUJI Hand 2 五指灵巧手:每只手 20 自由度、1kHz 力控、触觉感知,实现精细操作
- 板载 NVIDIA Jetson Thor 算力:FP4 算力 2070 TFLOPS,统一内存 128GB,用于机载推理与实时控制
- 多模态感知:头部与腕部相机、激光雷达、惯性测量单元,感知并交互环境
- NVIDIA Isaac GR00T 平台:包含 GR00T 基础大模型、从数据采集到部署的完整工作流、全身协同运动控制
- 安全能力:计划接入机器人端安全协议,对接面向机器人的英伟达全栈安全系统 Halos
“人形机器人的突破口在于规模化实用:一台可自适应的机器,学会多种技能,在为人类设计的各类环境中工作。” 思灵机器人创始人兼 CEO 陈兆芃表示,“今天思灵推出 Agile ONE SN,基于 NVIDIA Isaac GR00T、搭载 Jetson Thor 的全栈开源人形参考样机,给开发者一套现成系统,用来开发、训练、验证人形机器人落地所需能力。”
Agile ONE SN 预计 2027 年初上市,面向前沿人形机器人研发,斯坦福大学、苏黎世联邦理工等顶尖机构已表达合作意向。
英伟达全新技术加速机器人学习:从数据到落地
英伟达这套全新工具链,帮助开发者生成训练数据、规模化机器人学习、搭建仿真环境、部署机器人应用,缩短研发周期。
- SimReady 中央资源库:提供超 2000 个可直接用于仿真的机器人、工业资产;Human 1M 数据集包含丰富人类动作、同步多视角视频、三维手部追踪数据。两者均已上架 Hugging Face;完整 Human 1M 数据集仅对 Cosmos 联盟合作伙伴开放。
- NVIDIA Isaac Lab 3.0 正式上线:开源智能体学习框架,支持从本地工作站到数据中心、多 GPU 并行工作流,依托 Newton、NVIDIA PhysX™ 物理引擎训练、迭代机器人策略。
- NVIDIA Isaac OS:基于 NVIDIA Holoscan 构建的开源运行时框架,打通 AI、传感器、控制单元与机器人硬件,实现从仿真到实体机器人的确定性实时调度。
- 英伟达发布三套面向 DGX Station™ 的开源参考工作流:基于强化学习迭代 GR00T 1.7 模型、在 Isaac Lab 训练灵巧操作技能、微调 NVIDIA Cosmos™ 世界模型并结合 ChatGPT Astra 生成合成数据。
- NVIDIA Halos:基于 NVIDIA IGX Thor™ 的全栈安全平台,助力自动驾驶车辆与机器人从原型走向安全、规模化落地。
Hugging Face 上的 SimReady 资源库资产来自:柯马(Comau)、发那科(FANUC)、ForgeCAD、Franka Robotics、LG 电子、Palatial、Robotiq、Standard Bots、优傲机器人(Universal Robots)、Vertiv。
运行在 DGX Station 上的英伟达开源机器人学习参考工作流,获得 1X、思灵机器人、Humanoid、Maven Robotics、Mentee、MicroAGI、Rhoda、赛睿克(Sereact)、Skild AI 等厂商支持。
多家机器人伙伴将 Halos 集成至安全架构:思灵机器人、Agility、Dexory、FORT Robotics、KION,用于仓储机器人安全方案;西克(SICK)正在评估 Halos,打造工业机器人动态安全能力,突破固定安全区域限制,应对动态变化场景。
研华、NexCOBOT 正在开发基于 NVIDIA IGX 的工业计算平台;Reynolds & Moore、埃森哲、南德 TÜV 正在加速工业物理 AI 安全部署的认证流程。
欧洲机器人厂商依托英伟达开源技术开展研发
ABB 机器人将 NVIDIA Omniverse™ 库接入 RobotStudio HyperReality,在投产前完成机器人系统仿真与虚拟调试,覆盖多行业。库卡集团(KUKA Group)在 Visual Components FactoryLens 中接入 Omniverse 组件,为工厂仿真增加实时渲染。赛睿克(Sereact)依托 Isaac GR00T + Cosmos Transfer 训练、微调面向货物分拣的 Cortex 平台,部署在优傲工业机械臂上。
Humanoid 依托 Jetson Thor、Holoscan Sensor Bridge、Halos、Isaac OS,在工业试点前完成机器人行为开发验证;Hexagon Robotics 开发 AEON 感知能力,包含遥操作视频、定位、建图、物体位姿检测;Bear Robotics 加速 KR1 的感知与模型执行,借助 Kino-2 微调 Isaac GR00T,面向仓储、退货、工业场景。
丰田物料搬运欧洲、SoftServe 使用 Omniverse + NVIDIA Isaac Sim™ 开发自主物料搬运方案,部署周期最高缩短 50%。Idealworks 依托英伟达开源模型与 Jetson,为工厂自主移动机器人开发记忆能力。ADI>亚德诺(ADI)使用 Jetson AGX Orin™、cuVSLAM 库开发自主移动机器人。
Hugging Face 与 Pollen Robotics 基于 Isaac Lab、Isaac Sim、Newton 打造 Microduck,一款小型开源机器人,供开发者与学生训练、修改、分享全新具身行为。Franka Robotics 接入英伟达 NIM™ 微服务 + Isaac Sim,把自然语言指令转化为 Franka FR3 Duo 机械臂动作。Bellboy 依托 Jetson 和 GR00T 驱动机器人 Billie,作为其首款物理 AI 机器人搭档,已部署于万豪、希尔顿、洲际、OYO 旗下酒店。
Flexion 使用 Isaac Lab、Newton 为统一机器人智能模型 Reflect 扩规模训练;Reflect 融合推理与全身运动,跨机型完成复杂操作。舍弗勒(Schaeffler)向 Newton 独家提供执行器技术,配合 Isaac Lab、Isaac Sim,加速人形机器人研发。
NEURA Robotics 使用 Isaac Sim、Isaac Lab 生成合成训练数据,在仿真环境中为多模态基础模型 Neuron AI 训练机器人技能。

飞赴新疆赛里木湖旅拍!谁说知更鸟泳装一定要在海边?
91影院在线观看视频
英伟达今日宣布对开源机器人开发平台 NVIDIA Isaac™ 进行重大扩容,新增一款人形机器人参考样机、配套数据集与运行时,同时升级机器人学习框架。
依托这套技术,开发者可获得从数据采集到落地部署的一体化方案,更快将通用机器人推向真实场景。
“通用机器人正飞速发展,机器人领域的‘ChatGPT 时刻’已经近在眼前。” 英伟达创始人兼首席执行官黄仁勋表示,“借助全栈开源机器人平台 NVIDIA Isaac,我们向开发者提供模型、数据、仿真工具与计算系统,把物理 AI 带入全球各大核心产业。”
Agile ONE SN —— 前沿人形机器人参考平台,面向科研
思灵机器人(Agile Robots)发布 Agile ONE SN,这是一套全栈人形机器人参考样机,预装 NVIDIA Isaac GR00T,搭载 NVIDIA Jetson Thor™ 边缘 AI 平台。
机器人研发人员常常面临一大痛点:仿真、训练、部署工具相互割裂,很难把机器人技能从开发环境迁移到实体机器人上。Agile ONE SN 将全部工具与工作流整合在一套平台内,把原本数周的部署准备时间缩短至数日。
Agile ONE SN 参数亮点:
- Agile ONE S 人形本体:身高 1.4 米,体重 40 千克,31 个自由度,单臂最大负载 3 千克
- 一对 WUJI Hand 2 五指灵巧手:每只手 20 自由度、1kHz 力控、触觉感知,实现精细操作
- 板载 NVIDIA Jetson Thor 算力:FP4 算力 2070 TFLOPS,统一内存 128GB,用于机载推理与实时控制
- 多模态感知:头部与腕部相机、激光雷达、惯性测量单元,感知并交互环境
- NVIDIA Isaac GR00T 平台:包含 GR00T 基础大模型、从数据采集到部署的完整工作流、全身协同运动控制
- 安全能力:计划接入机器人端安全协议,对接面向机器人的英伟达全栈安全系统 Halos
“人形机器人的突破口在于规模化实用:一台可自适应的机器,学会多种技能,在为人类设计的各类环境中工作。” 思灵机器人创始人兼 CEO 陈兆芃表示,“今天思灵推出 Agile ONE SN,基于 NVIDIA Isaac GR00T、搭载 Jetson Thor 的全栈开源人形参考样机,给开发者一套现成系统,用来开发、训练、验证人形机器人落地所需能力。”
Agile ONE SN 预计 2027 年初上市,面向前沿人形机器人研发,斯坦福大学、苏黎世联邦理工等顶尖机构已表达合作意向。
英伟达全新技术加速机器人学习:从数据到落地
英伟达这套全新工具链,帮助开发者生成训练数据、规模化机器人学习、搭建仿真环境、部署机器人应用,缩短研发周期。
- SimReady 中央资源库:提供超 2000 个可直接用于仿真的机器人、工业资产;Human 1M 数据集包含丰富人类动作、同步多视角视频、三维手部追踪数据。两者均已上架 Hugging Face;完整 Human 1M 数据集仅对 Cosmos 联盟合作伙伴开放。
- NVIDIA Isaac Lab 3.0 正式上线:开源智能体学习框架,支持从本地工作站到数据中心、多 GPU 并行工作流,依托 Newton、NVIDIA PhysX™ 物理引擎训练、迭代机器人策略。
- NVIDIA Isaac OS:基于 NVIDIA Holoscan 构建的开源运行时框架,打通 AI、传感器、控制单元与机器人硬件,实现从仿真到实体机器人的确定性实时调度。
- 英伟达发布三套面向 DGX Station™ 的开源参考工作流:基于强化学习迭代 GR00T 1.7 模型、在 Isaac Lab 训练灵巧操作技能、微调 NVIDIA Cosmos™ 世界模型并结合 ChatGPT Astra 生成合成数据。
- NVIDIA Halos:基于 NVIDIA IGX Thor™ 的全栈安全平台,助力自动驾驶车辆与机器人从原型走向安全、规模化落地。
Hugging Face 上的 SimReady 资源库资产来自:柯马(Comau)、发那科(FANUC)、ForgeCAD、Franka Robotics、LG 电子、Palatial、Robotiq、Standard Bots、优傲机器人(Universal Robots)、Vertiv。
运行在 DGX Station 上的英伟达开源机器人学习参考工作流,获得 1X、思灵机器人、Humanoid、Maven Robotics、Mentee、MicroAGI、Rhoda、赛睿克(Sereact)、Skild AI 等厂商支持。
多家机器人伙伴将 Halos 集成至安全架构:思灵机器人、Agility、Dexory、FORT Robotics、KION,用于仓储机器人安全方案;西克(SICK)正在评估 Halos,打造工业机器人动态安全能力,突破固定安全区域限制,应对动态变化场景。
研华、NexCOBOT 正在开发基于 NVIDIA IGX 的工业计算平台;Reynolds & Moore、埃森哲、南德 TÜV 正在加速工业物理 AI 安全部署的认证流程。
欧洲机器人厂商依托英伟达开源技术开展研发
ABB 机器人将 NVIDIA Omniverse™ 库接入 RobotStudio HyperReality,在投产前完成机器人系统仿真与虚拟调试,覆盖多行业。库卡集团(KUKA Group)在 Visual Components FactoryLens 中接入 Omniverse 组件,为工厂仿真增加实时渲染。赛睿克(Sereact)依托 Isaac GR00T + Cosmos Transfer 训练、微调面向货物分拣的 Cortex 平台,部署在优傲工业机械臂上。
Humanoid 依托 Jetson Thor、Holoscan Sensor Bridge、Halos、Isaac OS,在工业试点前完成机器人行为开发验证;Hexagon Robotics 开发 AEON 感知能力,包含遥操作视频、定位、建图、物体位姿检测;Bear Robotics 加速 KR1 的感知与模型执行,借助 Kino-2 微调 Isaac GR00T,面向仓储、退货、工业场景。
丰田物料搬运欧洲、SoftServe 使用 Omniverse + NVIDIA Isaac Sim™ 开发自主物料搬运方案,部署周期最高缩短 50%。Idealworks 依托英伟达开源模型与 Jetson,为工厂自主移动机器人开发记忆能力。ADI>亚德诺(ADI)使用 Jetson AGX Orin™、cuVSLAM 库开发自主移动机器人。
Hugging Face 与 Pollen Robotics 基于 Isaac Lab、Isaac Sim、Newton 打造 Microduck,一款小型开源机器人,供开发者与学生训练、修改、分享全新具身行为。Franka Robotics 接入英伟达 NIM™ 微服务 + Isaac Sim,把自然语言指令转化为 Franka FR3 Duo 机械臂动作。Bellboy 依托 Jetson 和 GR00T 驱动机器人 Billie,作为其首款物理 AI 机器人搭档,已部署于万豪、希尔顿、洲际、OYO 旗下酒店。
Flexion 使用 Isaac Lab、Newton 为统一机器人智能模型 Reflect 扩规模训练;Reflect 融合推理与全身运动,跨机型完成复杂操作。舍弗勒(Schaeffler)向 Newton 独家提供执行器技术,配合 Isaac Lab、Isaac Sim,加速人形机器人研发。
NEURA Robotics 使用 Isaac Sim、Isaac Lab 生成合成训练数据,在仿真环境中为多模态基础模型 Neuron AI 训练机器人技能。
宁夏回族自治区第13区
淄博市高新区下属地区
平凉市城区

巴青地震亲历者讲述房子震得嘎嘎叫
91影院在线观看视频
英伟达今日宣布对开源机器人开发平台 NVIDIA Isaac™ 进行重大扩容,新增一款人形机器人参考样机、配套数据集与运行时,同时升级机器人学习框架。
依托这套技术,开发者可获得从数据采集到落地部署的一体化方案,更快将通用机器人推向真实场景。
“通用机器人正飞速发展,机器人领域的‘ChatGPT 时刻’已经近在眼前。” 英伟达创始人兼首席执行官黄仁勋表示,“借助全栈开源机器人平台 NVIDIA Isaac,我们向开发者提供模型、数据、仿真工具与计算系统,把物理 AI 带入全球各大核心产业。”
Agile ONE SN —— 前沿人形机器人参考平台,面向科研
思灵机器人(Agile Robots)发布 Agile ONE SN,这是一套全栈人形机器人参考样机,预装 NVIDIA Isaac GR00T,搭载 NVIDIA Jetson Thor™ 边缘 AI 平台。
机器人研发人员常常面临一大痛点:仿真、训练、部署工具相互割裂,很难把机器人技能从开发环境迁移到实体机器人上。Agile ONE SN 将全部工具与工作流整合在一套平台内,把原本数周的部署准备时间缩短至数日。
Agile ONE SN 参数亮点:
- Agile ONE S 人形本体:身高 1.4 米,体重 40 千克,31 个自由度,单臂最大负载 3 千克
- 一对 WUJI Hand 2 五指灵巧手:每只手 20 自由度、1kHz 力控、触觉感知,实现精细操作
- 板载 NVIDIA Jetson Thor 算力:FP4 算力 2070 TFLOPS,统一内存 128GB,用于机载推理与实时控制
- 多模态感知:头部与腕部相机、激光雷达、惯性测量单元,感知并交互环境
- NVIDIA Isaac GR00T 平台:包含 GR00T 基础大模型、从数据采集到部署的完整工作流、全身协同运动控制
- 安全能力:计划接入机器人端安全协议,对接面向机器人的英伟达全栈安全系统 Halos
“人形机器人的突破口在于规模化实用:一台可自适应的机器,学会多种技能,在为人类设计的各类环境中工作。” 思灵机器人创始人兼 CEO 陈兆芃表示,“今天思灵推出 Agile ONE SN,基于 NVIDIA Isaac GR00T、搭载 Jetson Thor 的全栈开源人形参考样机,给开发者一套现成系统,用来开发、训练、验证人形机器人落地所需能力。”
Agile ONE SN 预计 2027 年初上市,面向前沿人形机器人研发,斯坦福大学、苏黎世联邦理工等顶尖机构已表达合作意向。
英伟达全新技术加速机器人学习:从数据到落地
英伟达这套全新工具链,帮助开发者生成训练数据、规模化机器人学习、搭建仿真环境、部署机器人应用,缩短研发周期。
- SimReady 中央资源库:提供超 2000 个可直接用于仿真的机器人、工业资产;Human 1M 数据集包含丰富人类动作、同步多视角视频、三维手部追踪数据。两者均已上架 Hugging Face;完整 Human 1M 数据集仅对 Cosmos 联盟合作伙伴开放。
- NVIDIA Isaac Lab 3.0 正式上线:开源智能体学习框架,支持从本地工作站到数据中心、多 GPU 并行工作流,依托 Newton、NVIDIA PhysX™ 物理引擎训练、迭代机器人策略。
- NVIDIA Isaac OS:基于 NVIDIA Holoscan 构建的开源运行时框架,打通 AI、传感器、控制单元与机器人硬件,实现从仿真到实体机器人的确定性实时调度。
- 英伟达发布三套面向 DGX Station™ 的开源参考工作流:基于强化学习迭代 GR00T 1.7 模型、在 Isaac Lab 训练灵巧操作技能、微调 NVIDIA Cosmos™ 世界模型并结合 ChatGPT Astra 生成合成数据。
- NVIDIA Halos:基于 NVIDIA IGX Thor™ 的全栈安全平台,助力自动驾驶车辆与机器人从原型走向安全、规模化落地。
Hugging Face 上的 SimReady 资源库资产来自:柯马(Comau)、发那科(FANUC)、ForgeCAD、Franka Robotics、LG 电子、Palatial、Robotiq、Standard Bots、优傲机器人(Universal Robots)、Vertiv。
运行在 DGX Station 上的英伟达开源机器人学习参考工作流,获得 1X、思灵机器人、Humanoid、Maven Robotics、Mentee、MicroAGI、Rhoda、赛睿克(Sereact)、Skild AI 等厂商支持。
多家机器人伙伴将 Halos 集成至安全架构:思灵机器人、Agility、Dexory、FORT Robotics、KION,用于仓储机器人安全方案;西克(SICK)正在评估 Halos,打造工业机器人动态安全能力,突破固定安全区域限制,应对动态变化场景。
研华、NexCOBOT 正在开发基于 NVIDIA IGX 的工业计算平台;Reynolds & Moore、埃森哲、南德 TÜV 正在加速工业物理 AI 安全部署的认证流程。
欧洲机器人厂商依托英伟达开源技术开展研发
ABB 机器人将 NVIDIA Omniverse™ 库接入 RobotStudio HyperReality,在投产前完成机器人系统仿真与虚拟调试,覆盖多行业。库卡集团(KUKA Group)在 Visual Components FactoryLens 中接入 Omniverse 组件,为工厂仿真增加实时渲染。赛睿克(Sereact)依托 Isaac GR00T + Cosmos Transfer 训练、微调面向货物分拣的 Cortex 平台,部署在优傲工业机械臂上。
Humanoid 依托 Jetson Thor、Holoscan Sensor Bridge、Halos、Isaac OS,在工业试点前完成机器人行为开发验证;Hexagon Robotics 开发 AEON 感知能力,包含遥操作视频、定位、建图、物体位姿检测;Bear Robotics 加速 KR1 的感知与模型执行,借助 Kino-2 微调 Isaac GR00T,面向仓储、退货、工业场景。
丰田物料搬运欧洲、SoftServe 使用 Omniverse + NVIDIA Isaac Sim™ 开发自主物料搬运方案,部署周期最高缩短 50%。Idealworks 依托英伟达开源模型与 Jetson,为工厂自主移动机器人开发记忆能力。ADI>亚德诺(ADI)使用 Jetson AGX Orin™、cuVSLAM 库开发自主移动机器人。
Hugging Face 与 Pollen Robotics 基于 Isaac Lab、Isaac Sim、Newton 打造 Microduck,一款小型开源机器人,供开发者与学生训练、修改、分享全新具身行为。Franka Robotics 接入英伟达 NIM™ 微服务 + Isaac Sim,把自然语言指令转化为 Franka FR3 Duo 机械臂动作。Bellboy 依托 Jetson 和 GR00T 驱动机器人 Billie,作为其首款物理 AI 机器人搭档,已部署于万豪、希尔顿、洲际、OYO 旗下酒店。
Flexion 使用 Isaac Lab、Newton 为统一机器人智能模型 Reflect 扩规模训练;Reflect 融合推理与全身运动,跨机型完成复杂操作。舍弗勒(Schaeffler)向 Newton 独家提供执行器技术,配合 Isaac Lab、Isaac Sim,加速人形机器人研发。
NEURA Robotics 使用 Isaac Sim、Isaac Lab 生成合成训练数据,在仿真环境中为多模态基础模型 Neuron AI 训练机器人技能。
山东青岛SEO顾问推荐:2025年本地企业必看的选人防坑攻略
91影院在线观看视频
英伟达今日宣布对开源机器人开发平台 NVIDIA Isaac™ 进行重大扩容,新增一款人形机器人参考样机、配套数据集与运行时,同时升级机器人学习框架。
依托这套技术,开发者可获得从数据采集到落地部署的一体化方案,更快将通用机器人推向真实场景。
“通用机器人正飞速发展,机器人领域的‘ChatGPT 时刻’已经近在眼前。” 英伟达创始人兼首席执行官黄仁勋表示,“借助全栈开源机器人平台 NVIDIA Isaac,我们向开发者提供模型、数据、仿真工具与计算系统,把物理 AI 带入全球各大核心产业。”
Agile ONE SN —— 前沿人形机器人参考平台,面向科研
思灵机器人(Agile Robots)发布 Agile ONE SN,这是一套全栈人形机器人参考样机,预装 NVIDIA Isaac GR00T,搭载 NVIDIA Jetson Thor™ 边缘 AI 平台。
机器人研发人员常常面临一大痛点:仿真、训练、部署工具相互割裂,很难把机器人技能从开发环境迁移到实体机器人上。Agile ONE SN 将全部工具与工作流整合在一套平台内,把原本数周的部署准备时间缩短至数日。
Agile ONE SN 参数亮点:
- Agile ONE S 人形本体:身高 1.4 米,体重 40 千克,31 个自由度,单臂最大负载 3 千克
- 一对 WUJI Hand 2 五指灵巧手:每只手 20 自由度、1kHz 力控、触觉感知,实现精细操作
- 板载 NVIDIA Jetson Thor 算力:FP4 算力 2070 TFLOPS,统一内存 128GB,用于机载推理与实时控制
- 多模态感知:头部与腕部相机、激光雷达、惯性测量单元,感知并交互环境
- NVIDIA Isaac GR00T 平台:包含 GR00T 基础大模型、从数据采集到部署的完整工作流、全身协同运动控制
- 安全能力:计划接入机器人端安全协议,对接面向机器人的英伟达全栈安全系统 Halos
“人形机器人的突破口在于规模化实用:一台可自适应的机器,学会多种技能,在为人类设计的各类环境中工作。” 思灵机器人创始人兼 CEO 陈兆芃表示,“今天思灵推出 Agile ONE SN,基于 NVIDIA Isaac GR00T、搭载 Jetson Thor 的全栈开源人形参考样机,给开发者一套现成系统,用来开发、训练、验证人形机器人落地所需能力。”
Agile ONE SN 预计 2027 年初上市,面向前沿人形机器人研发,斯坦福大学、苏黎世联邦理工等顶尖机构已表达合作意向。
英伟达全新技术加速机器人学习:从数据到落地
英伟达这套全新工具链,帮助开发者生成训练数据、规模化机器人学习、搭建仿真环境、部署机器人应用,缩短研发周期。
- SimReady 中央资源库:提供超 2000 个可直接用于仿真的机器人、工业资产;Human 1M 数据集包含丰富人类动作、同步多视角视频、三维手部追踪数据。两者均已上架 Hugging Face;完整 Human 1M 数据集仅对 Cosmos 联盟合作伙伴开放。
- NVIDIA Isaac Lab 3.0 正式上线:开源智能体学习框架,支持从本地工作站到数据中心、多 GPU 并行工作流,依托 Newton、NVIDIA PhysX™ 物理引擎训练、迭代机器人策略。
- NVIDIA Isaac OS:基于 NVIDIA Holoscan 构建的开源运行时框架,打通 AI、传感器、控制单元与机器人硬件,实现从仿真到实体机器人的确定性实时调度。
- 英伟达发布三套面向 DGX Station™ 的开源参考工作流:基于强化学习迭代 GR00T 1.7 模型、在 Isaac Lab 训练灵巧操作技能、微调 NVIDIA Cosmos™ 世界模型并结合 ChatGPT Astra 生成合成数据。
- NVIDIA Halos:基于 NVIDIA IGX Thor™ 的全栈安全平台,助力自动驾驶车辆与机器人从原型走向安全、规模化落地。
Hugging Face 上的 SimReady 资源库资产来自:柯马(Comau)、发那科(FANUC)、ForgeCAD、Franka Robotics、LG 电子、Palatial、Robotiq、Standard Bots、优傲机器人(Universal Robots)、Vertiv。
运行在 DGX Station 上的英伟达开源机器人学习参考工作流,获得 1X、思灵机器人、Humanoid、Maven Robotics、Mentee、MicroAGI、Rhoda、赛睿克(Sereact)、Skild AI 等厂商支持。
多家机器人伙伴将 Halos 集成至安全架构:思灵机器人、Agility、Dexory、FORT Robotics、KION,用于仓储机器人安全方案;西克(SICK)正在评估 Halos,打造工业机器人动态安全能力,突破固定安全区域限制,应对动态变化场景。
研华、NexCOBOT 正在开发基于 NVIDIA IGX 的工业计算平台;Reynolds & Moore、埃森哲、南德 TÜV 正在加速工业物理 AI 安全部署的认证流程。
欧洲机器人厂商依托英伟达开源技术开展研发
ABB 机器人将 NVIDIA Omniverse™ 库接入 RobotStudio HyperReality,在投产前完成机器人系统仿真与虚拟调试,覆盖多行业。库卡集团(KUKA Group)在 Visual Components FactoryLens 中接入 Omniverse 组件,为工厂仿真增加实时渲染。赛睿克(Sereact)依托 Isaac GR00T + Cosmos Transfer 训练、微调面向货物分拣的 Cortex 平台,部署在优傲工业机械臂上。
Humanoid 依托 Jetson Thor、Holoscan Sensor Bridge、Halos、Isaac OS,在工业试点前完成机器人行为开发验证;Hexagon Robotics 开发 AEON 感知能力,包含遥操作视频、定位、建图、物体位姿检测;Bear Robotics 加速 KR1 的感知与模型执行,借助 Kino-2 微调 Isaac GR00T,面向仓储、退货、工业场景。
丰田物料搬运欧洲、SoftServe 使用 Omniverse + NVIDIA Isaac Sim™ 开发自主物料搬运方案,部署周期最高缩短 50%。Idealworks 依托英伟达开源模型与 Jetson,为工厂自主移动机器人开发记忆能力。ADI>亚德诺(ADI)使用 Jetson AGX Orin™、cuVSLAM 库开发自主移动机器人。
Hugging Face 与 Pollen Robotics 基于 Isaac Lab、Isaac Sim、Newton 打造 Microduck,一款小型开源机器人,供开发者与学生训练、修改、分享全新具身行为。Franka Robotics 接入英伟达 NIM™ 微服务 + Isaac Sim,把自然语言指令转化为 Franka FR3 Duo 机械臂动作。Bellboy 依托 Jetson 和 GR00T 驱动机器人 Billie,作为其首款物理 AI 机器人搭档,已部署于万豪、希尔顿、洲际、OYO 旗下酒店。
Flexion 使用 Isaac Lab、Newton 为统一机器人智能模型 Reflect 扩规模训练;Reflect 融合推理与全身运动,跨机型完成复杂操作。舍弗勒(Schaeffler)向 Newton 独家提供执行器技术,配合 Isaac Lab、Isaac Sim,加速人形机器人研发。
NEURA Robotics 使用 Isaac Sim、Isaac Lab 生成合成训练数据,在仿真环境中为多模态基础模型 Neuron AI 训练机器人技能。
